Atualizado em 19 de outubro de 2026
O sensor pick-up magnético é um sensor de rotação passivo: uma bobina com ímã que gera um pulso de tensão a cada dente de engrenagem ferromagnética que passa à sua frente, sem alimentação externa. A frequência desses pulsos dá a rotação (rpm) do eixo, e o sinal vai para um tacômetro, um contador ou um controlador de velocidade. Para rotação muito baixa ou para detectar posição, entram os sensores de efeito Hall e reed switch.
Pontos principais
- O pick-up tem dois fios, não precisa de fonte e gera sinal maior quanto maior a rotação.
- Rotação em rpm = frequência do sinal (Hz) × 60 ÷ número de dentes da engrenagem.
- O gap entre a face do sensor e o dente define a amplitude: quanto menor, maior o sinal.
- Efeito Hall e reed switch detectam ímã e funcionam com o eixo parado; servem para posição e fim de curso.
- Por responder ao campo magnético, o sensor trabalha bem com óleo, graxa e sujeira.
A Tecnotron, que fabrica sensores reed switch e de efeito Hall desde 1988, tem linhas de pick-up e de sensores magnéticos para motores, turbinas e engrenagens industriais, e a Prodihl é distribuidora autorizada da marca.
O que é e como funciona o sensor pick-up magnético
O sensor pick-up magnético funciona por indução: quando um dente ferromagnético passa diante da sua face, o campo do ímã interno varia e induz uma tensão alternada na bobina. Cada dente gera um ciclo do sinal. Por ser um transdutor passivo, o pick-up não precisa de alimentação externa: a própria passagem dos dentes gera a tensão de saída.
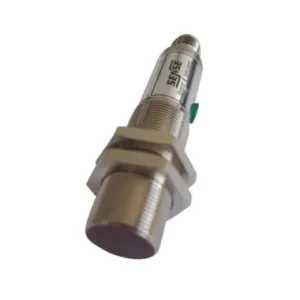
A amplitude cresce com a velocidade e com a profundidade dos dentes. No sensor magnético pick-up Tecnotron, a saída vai de 3 a 40 VPP (volts pico a pico) a 1.000 rpm, conforme o modelo. O corpo é tubular, de latão niquelado, com roscas de M8 a M18 ou 5/8" UNF, dois fios e conexão por cabo de 2 a 5 m, fast-on ou conector.
Como responde só à variação do campo magnético, o pick-up "enxerga" através de óleo, graxa e sujeira, onde um sensor óptico falharia por causa da lente suja.
Como calcular a rotação pelo sinal do pick-up
A rotação sai direto da frequência do sinal: rpm = frequência (Hz) × 60 ÷ número de dentes da engrenagem. Uma engrenagem de 60 dentes facilita a leitura, porque a frequência em hertz fica igual à rotação em rpm. Com 120 dentes a 1.800 rpm, o sinal tem 3.600 Hz.
Por isso, ao configurar o tacômetro ou o controlador de velocidade, informe o número de dentes da engrenagem lida. É a primeira coisa a conferir quando a leitura de rpm sai o dobro ou a metade da real.
Onde fica e onde é usado o sensor pick-up
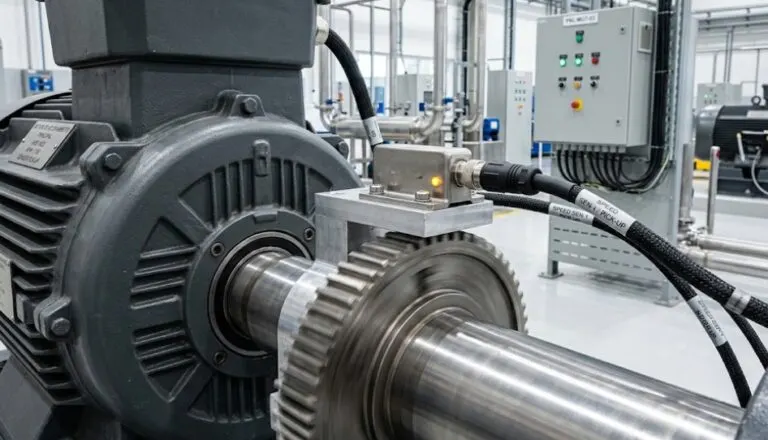
O sensor pick-up fica rosqueado numa carcaça ou num suporte, de frente para uma engrenagem, uma roda dentada ou um eixo com rasgos. Em grupos geradores, a posição típica é na carcaça do volante do motor, lendo os dentes da cremalheira; o sinal vai para o controlador de velocidade e para o painel do gerador.
Entre as aplicações dos pick-ups Tecnotron estão o controle de rotação em geradores e turbinas, tacômetros de motores industriais, contadores de pulsos, velocímetros de veículos industriais e agrícolas, controladores de velocidade em transportadores e laminadoras e o sincronismo entre eixos.
Como instalar e ajustar o gap
O gap é a distância entre a face do sensor e o topo do dente, e é ele que define a amplitude do sinal: quanto menor, maior a tensão. O sensor deve ficar o mais perto possível da engrenagem sem risco de tocá-la, considerando a folga do eixo.
Uma prática comum em motores e geradores é girar o eixo até um dente ficar centralizado no furo, rosquear o sensor com a máquina parada até encostar de leve no dente, recuar uma fração de volta e travar com a porca. A distância exata vem do manual do equipamento ou do instrumento que recebe o sinal.
- Alvo: precisa ser ferromagnético, como aço ou ferro; alumínio e latão não geram sinal.
- Dente: compatível com o diâmetro da face do sensor; dente muito pequeno para a face gera sinal fraco.
- Cabo: blindado, longe de cabos de potência, com a malha ligada conforme o manual do instrumento.
- Rotação mínima: em rotação muito baixa, o pick-up passivo gera pouca tensão; nesses casos, um sensor ativo, de efeito Hall ou indutivo, costuma ser mais indicado.
Como testar um sensor pick-up
Para testar um sensor pick-up, meça primeiro a bobina e depois o sinal. Com o sensor desligado do circuito, meça a resistência entre os dois fios com um multímetro: circuito aberto indica bobina rompida. Depois, com a engrenagem girando, meça a tensão alternada nos fios ou veja o sinal num osciloscópio; a amplitude deve crescer com a rotação.
Sinal fraco com a bobina em ordem costuma indicar gap grande, rotação baixa demais ou face danificada por contato com a engrenagem.
Pick-up, efeito Hall ou reed switch: qual usar
Use o pick-up para medir rpm de engrenagens em rotação média e alta; o efeito Hall para velocidade e posição até com o eixo parado; e o reed switch para fim de curso e intertravamentos simples. O sensor reed switch e efeito Hall Tecnotron tem mais de 76 modelos, tubulares de Ø 4 mm a M30 e não tubulares, com saída NPN, PNP ou contato, nas funções NA (normalmente aberto), NF (normalmente fechado) ou reversível.
| Sensor | Como funciona | Quando usar |
|---|---|---|
| Pick-up magnético | Bobina e ímã, passivo, 2 fios, sem fonte; tensão alternada que cresce com a rotação | Rpm de motores, turbinas, geradores e engrenagens; não lê eixo parado |
| Efeito Hall | Chip eletrônico que detecta ímã; precisa de fonte; saída NPN ou PNP | Posição, velocidade e contagem em alta frequência, até com eixo parado |
| Reed switch | Contatos selados em vidro que fecham com ímã; Vcc ou Vca | Fim de curso de cilindros e portas; contato NA ou NF |
| Indutivo | Detecta metal sem ímã; precisa de fonte; saída NPN ou PNP | Contar dentes de aço em baixa rotação |
O efeito Hall não tem partes móveis, o que dá vida útil muito longa e resposta mais rápida; o reed switch se destaca pela simplicidade, pelo baixo consumo e por funcionar também em corrente alternada. Para usá-los na contagem, veja como contar os ciclos de um cilindro pneumático.
Para contar dentes de engrenagem em baixa rotação, o sensor indutivo, que detecta metal sem ímã e entrega saída PNP ou NPN, é outra alternativa ao pick-up; os modelos estão na categoria de sensores indutivos. Se a máquina precisa também do sentido de rotação ou da posição angular do eixo, o caminho é um encoder rotativo (compare os métodos em sensor de rotação).
Sensor magnético de segurança e NR-12
Na segurança de máquinas, o sensor magnético monitora portas e proteções móveis. O sensor magnético de segurança Tecnotron é codificado (só atua com o atuador do próprio conjunto) e tem dois contatos NF; ligado a um relé de segurança compatível, atende sistemas até a categoria 4 da ABNT NBR 14153.
A conformidade com a NR-12 depende do sistema inteiro: análise de risco, relé e instalação. Veja o artigo sobre sensores magnéticos de segurança e NR-12.
O que informar para cotar um sensor Tecnotron
Para cotar um pick-up, informe a rosca, o tipo e o tamanho do dente (ou o módulo da engrenagem), o gap disponível, as rotações mínima e máxima, o tipo de conexão e o instrumento que vai receber o sinal. Para um sensor Hall ou reed switch, informe o formato, a saída (NPN, PNP ou contato), a função NA ou NF, a alimentação e a conexão.
Se for reposição, a foto do sensor e da etiqueta, com a rosca à mostra, ajuda a equipe técnica a identificar o modelo. Veja a linha completa na página de sensores magnéticos. Para cotar, fale com a Prodihl pelo WhatsApp ou peça pelo formulário de contato.
Perguntas frequentes
Sensor pick-up precisa de alimentação?
Não. O pick-up magnético Tecnotron é um transdutor passivo: a passagem dos dentes da engrenagem gera a tensão de saída. Por isso ele tem só dois fios e funciona sem fonte externa.
Qual a diferença entre sensor pick-up e sensor Hall?
O pick-up é passivo: gera tensão quando um dente ferromagnético passa, e o sinal cresce com a rotação. O sensor Hall é eletrônico, precisa de alimentação e entrega um sinal digital (NPN ou PNP) de amplitude constante, mesmo com o eixo quase parado.
Como ligar um sensor pick-up?
O pick-up tem dois fios e vai direto à entrada do tacômetro, do contador ou do controlador de velocidade preparada para sinal de pick-up magnético. Use cabo blindado, passe-o longe de cabos de potência e ligue a malha conforme o manual do instrumento. Como é passivo, não precisa de fonte.
Por que o sensor pick-up não dá sinal em baixa rotação?
Porque a tensão gerada depende da velocidade com que os dentes passam: com o eixo lento, a variação do campo é pequena e o sinal pode ficar abaixo do que o instrumento lê. Reduzir o gap ajuda até certo ponto. Para rotação muito baixa ou eixo parado, use um sensor ativo, de efeito Hall ou indutivo.
Qual a diferença entre sensor pick-up e encoder?
O pick-up mede só a velocidade, lendo os dentes de uma engrenagem que já existe na máquina. O encoder rotativo é montado no eixo e informa, além da velocidade, o sentido de rotação e a posição. Para controlar rpm, o pick-up basta; para posicionar, é preciso um encoder.